
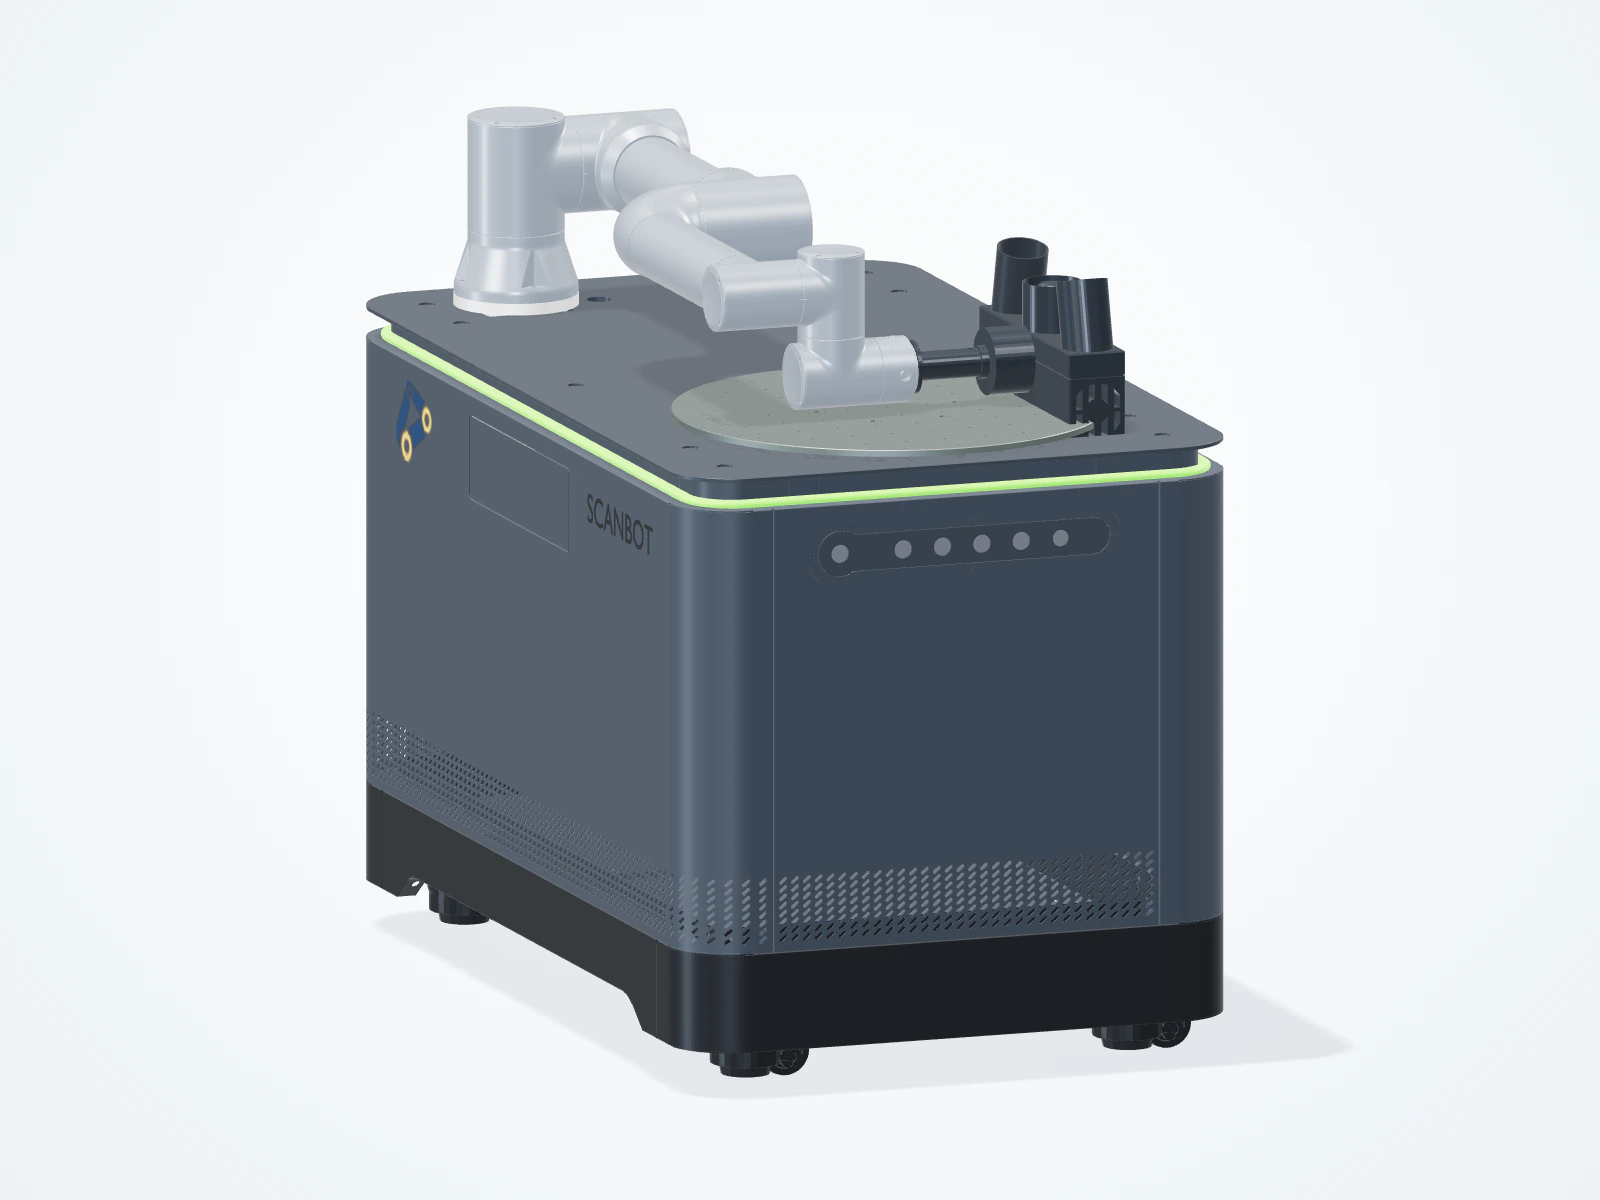
 设备模型渲染 · 手持式扫描配置
SYSTEM 01
IPAS
自动化扫描控制
配合机器人和转台控制扫描设备,组织运动、扫描、数据处理与检测输出。当前支持能力按具体设备路线和现场验收状态确认。
- 程序编排
- 机器人与转台
- 扫描数据衔接
三维检测自动化系统
连接扫描设备、机器人与转台,以统一的软件流程组织示教、扫描与检测。
画面为项目设备模型离线可视化
连接扫描设备、机器人与转台
把示教、运动与扫描组织成流程
从扫描数据衔接至检测与报告
产品与系统
围绕真实扫描任务建立控制与演示环境,让设备关系、程序步骤和数据去向保持清楚。
设备模型渲染 · 手持式扫描配置SYSTEM 01
配合机器人和转台控制扫描设备,组织运动、扫描、数据处理与检测输出。当前支持能力按具体设备路线和现场验收状态确认。
SYSTEM 02
在不连接设备的环境中展示工作站配置、JOG 动作与程序运行逻辑,便于方案沟通和流程预演。
边界说明 IPAS-DEMO 独立离线运行,不提供真机联机控制。
查看 IPAS-DEMO 详情统一工作流
把分散的设备动作与数据步骤放进同一条清晰路径。
01 / 04
按扫描设备、机器人、转台和测量范围组织工作站配置。实际可用范围由设备适配与授权共同决定。
02 / 04
在统一工作区记录运动位置,排列机器人、转台、扫描和数据处理步骤。
03 / 04
IPAS 按既定程序协调设备动作。不同扫描路线按各自适配状态和现场条件运行。
04 / 04
扫描结果经过处理后可衔接 ZEISS INSPECT 完成检测和报告输出,具体能力取决于项目配置。
设备协同
IPAS 面向扫描设备、机器人与转台的组合工作。操作人员围绕项目与程序组织任务,具体设备按已支持路线接入。
研发项目
面向结构光三维扫描的三轴自动化检测方案。
围绕扫描仪升降、双轴工件姿态与联动扫描开展研发。当前处于研发阶段,可联系团队交流方案需求。
关于 IPAS
上海量标检测技术有限公司以 IPAS(Inspection Process Automated System)聚焦工业三维检测自动化。我们从设备控制、程序编排与数据衔接出发,让扫描任务更容易配置、演示和执行。
现有产品由真机版 IPAS 与离线仿真版 IPAS-DEMO 组成。设备支持和验收状态以具体项目为准。
方案咨询
告诉我们工件、设备与检测流程,我们将结合当前适配能力讨论可行的自动化方案。